
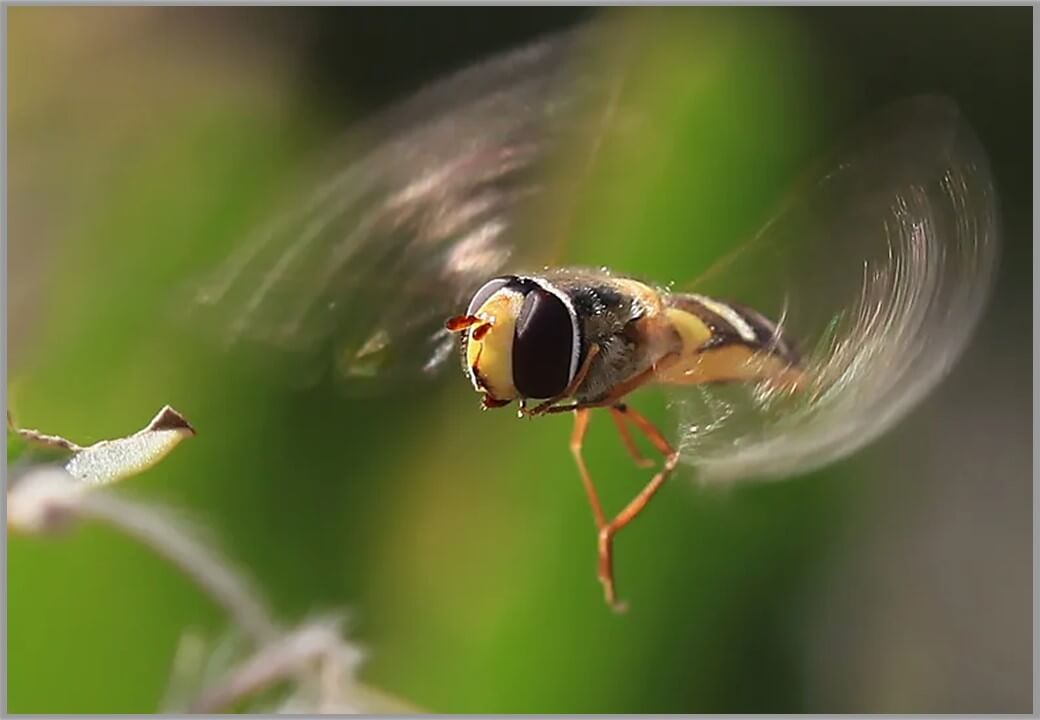
На протяжении десятилетий механика движения стрекоз, шмелей и бабочек оставалась одной из самых упрямых загадок классической физики. Еще в 1934 году французский энтомолог Антуан Маньяна заявил, что согласно уравнениям Рейнольдса, толстое тело шмеля с крошечными крыльями просто не имеет права находиться в воздухе — его мускулатура слишком слаба для создания необходимой подъемной силы. Однако эволюция посмеялась над расчетами инженеров. Сегодня точка в этом столетнем споре поставлена окончательно: секреты полета насекомых раскрыты в новом исследовании, опубликованном группой биомехаников из Цюрихского федерального технологического института (ETH Zurich). Ученым впервые удалось создать полную трехмерную математическую модель взаимодействия крыла насекомого с воздухом на микроуровне, которая объясняет невероятную маневренность этих существ.
Исторический тупик: почему классическая авиация пасует перед комаром
Чтобы понять масштаб прорыва, необходимо взглянуть на то, как летает человек. Самолеты используют стационарную аэродинамику. Крыло имеет определенный профиль, оно рассекает воздух под фиксированным углом атаки, создавая разницу давлений.
- Проблема малых чисел Рейнольдса: для человека это число исчисляется миллионами, поток воздуха обтекает крыло плавно. Для мухи этот показатель падает до сотен. На таких масштабах воздух становится вязким, как густой сироп.
- Старая теория «хлопающего клапана»: долгое время считалось, что верхняя кромка крыла при взмахе вниз отгибается вверх, пропуская часть воздуха и предотвращая срыв потока. Новое исследование доказало ошибочность этого упрощения.
- Дефицит площади: площадь крыльев жука-носорога составляет менее 5% от площади его тела. По всем законам самолетостроения он должен камнем падать вниз при любой остановке двигателей.
Классические формулы Ньютона и Бернулли давали погрешность в 40–60% при попытке рассчитать подъемную силу пчелы. Возник парадокс: либо математика неверна, либо мы чего-то фундаментально не понимаем в движении газов.
Секреты полета насекомых раскрыты в новом исследовании: революция динамического срыва
Ключ к разгадке кроется не в форме крыла, а в управлении микроскопическими воздушными вихрями. Используя скоростные камеры, способные делать 22 000 кадров в секунду, и объемный сканирующий лазер (PIV-технологию), исследователи визуализировали потоки вокруг живой бражники Manduca sexta.
Механизм ведущего вихря (Leading Edge Vortex)
Главный ответ на вопрос о левитации дает структура, возникающая на передней кромке крыла. Когда насекомое резко опускает крыло вниз:
- Поток воздуха срывается с острой передней кромки, но не улетает прочь.
- Он закручивается в плотный конусообразный мини-смерч, который намертво приклеивается к верхней плоскости крыла благодаря особой шероховатости хитина.
- В центре этого смерча давление падает катастрофически низко, буквально присасывая крыло к небу.
- Этот вихрь генерирует в три-четыре раза больше подъемной силы, чем плоская пластина аналогичного размера в статичном положении.
Секреты полета насекомых раскрыты в новом исследовании именно на этапе удержания этого вихря. У самолета подобный срыв потока привел бы к сваливанию и крушению. Насекомое же использует тончайшие волоски по краю крыла и микрокрючки, чтобы удерживать эту воздушную воронку стабильной на протяжении всего маха вниз.
Кинетическая упругость жилкования
Второе открытие касается энергоэффективности. Мышцы насекомых крепятся не напрямую к крылу, а к стенкам грудной клетки (торакса). Само крыло работает как сложная пружина.
- Во время замаха крылья накапливают упругую энергию в деформированных жилках, подобно сжатой стальной пластине.
- В нижней точке траектории энергия высвобождается, помогая мышцам совершить обратный (холостой) ход.
- Это снижает метаболические затраты на полет почти на 45%, позволяя колибри или крупным стрекозам часами висеть в воздухе без утомления.
Новейшая томография показала, что частота собственных колебаний крыла идеально совпадает с частотой работы мышц-синхронизаторов. Система входит в резонанс, где каждый микрограмм затраченной энергии превращается в максимальную кинетику.
Анатомия идеального штурмовика: скрытые инструменты управления
Помимо генерации подъемной силы, новое исследование детально описало механизмы экстремальной маневренности, недоступные ни одному искусственному дрону сопоставимого размера.
Управление через микроворсинки (Трихоидные сенсоры)
По всей поверхности крыльев, особенно у их основания, расположены тысячи чувствительных волосков и нервных окончаний. Они работают как распределенная нейросенсорная сеть:
- Детекция сдвига ветра: рецептор чувствует изменение давления за 0,5 миллисекунды.
- Коррекция угла атаки: нервный импульс мгновенно меняет натяжение базальных мышц, корректируя наклон крыла еще до того, как турбулентный порыв достигнет центра маха.
- Отсутствие задержки: в отличие от человеческого рефлекса, идущего через мозг, эта система работает автономно на уровне самого крыла.
Клешневидный захват (Clap and Fling)
При необходимости резкого старта (например, спасаясь от лягушки) муха использует механизм, невозможный в макромире:
- Задние края крыльев смыкаются над спиной («clap»), выталкивая струю воздуха назад реактивным образом.
- Затем они резко раскрываются сверху вниз («fling»). Из-за быстрого расхождения створок пространство между ними заполняется воздухом с огромной скоростью, сразу формируруя те самые ведущие вихри без начальной фазы разгона.
- Это позволяет жуку-плавунцу или плодовой мушке развивать ускорение свыше 10 G за сотые доли секунды.
Биомиметика: когда роботы учатся у природы
Результаты цюрихской лаборатории уже легли в основу прототипов нового поколения микросистем. Инженеры Массачусетского технологического института (MIT) представили концепт дрона-насекомого RoboBee X-Wing, лишенного традиционного мотора.
Практическое применение открытых принципов:
- Искусственные мышцы: использование пьезоэлектрических керамических полос, которые изгибаются под действием тока со скоростью 800 раз в секунду, имитируя фибриллы жужжальцев.
- Гибкие композиты: каркас дрона печатается из графена и полимеров с памятью формы, полностью копирующих упругость пчелиных жилок.
- Спасательные операции: аппараты размером с монетку смогут проникать в завалы зданий после землетрясений, используя способность зависать в узких воздушных карманах.
- Опыление сельскохозяйственных культур: автономные рои микророботов смогут заменить популяцию диких пчел, перенося пыльцу по тем же аэродинамическим траекториям.
Главная сложность, которую предстоит решить инженерам — энергопотребление. Если живая пчела питается высококалорийным нектаром, то литий-полимерный аккумулятор весом в один грамм пока способен поддерживать работу такого механизма не более трех минут.
Заключение: новая физика машущего полета
Тот факт, что сегодня секреты полета насекомых раскрыты в новом исследовании, знаменует конец эпохи слепого копирования форм. Мы поняли, что эффективность рождается не из жестких конструкций, а из управляемого хаоса. Природа научилась использовать саму нестабильность воздушного потока себе во благо. Микроворонки, упругие деформации и сенсорные сети превратили хрупкое тельце комара в абсолютного чемпиона неба по удельной мощности. Теперь, когда алгоритмы вычислили идеальный угол поворота аксилл и жесткость склеритов, человечество получило чертежи для покорения мезосферы — пространства между птицами и спутниками, где классические винты бесполезны, а законы аэродинамики пишутся заново языком тонких вихрей.